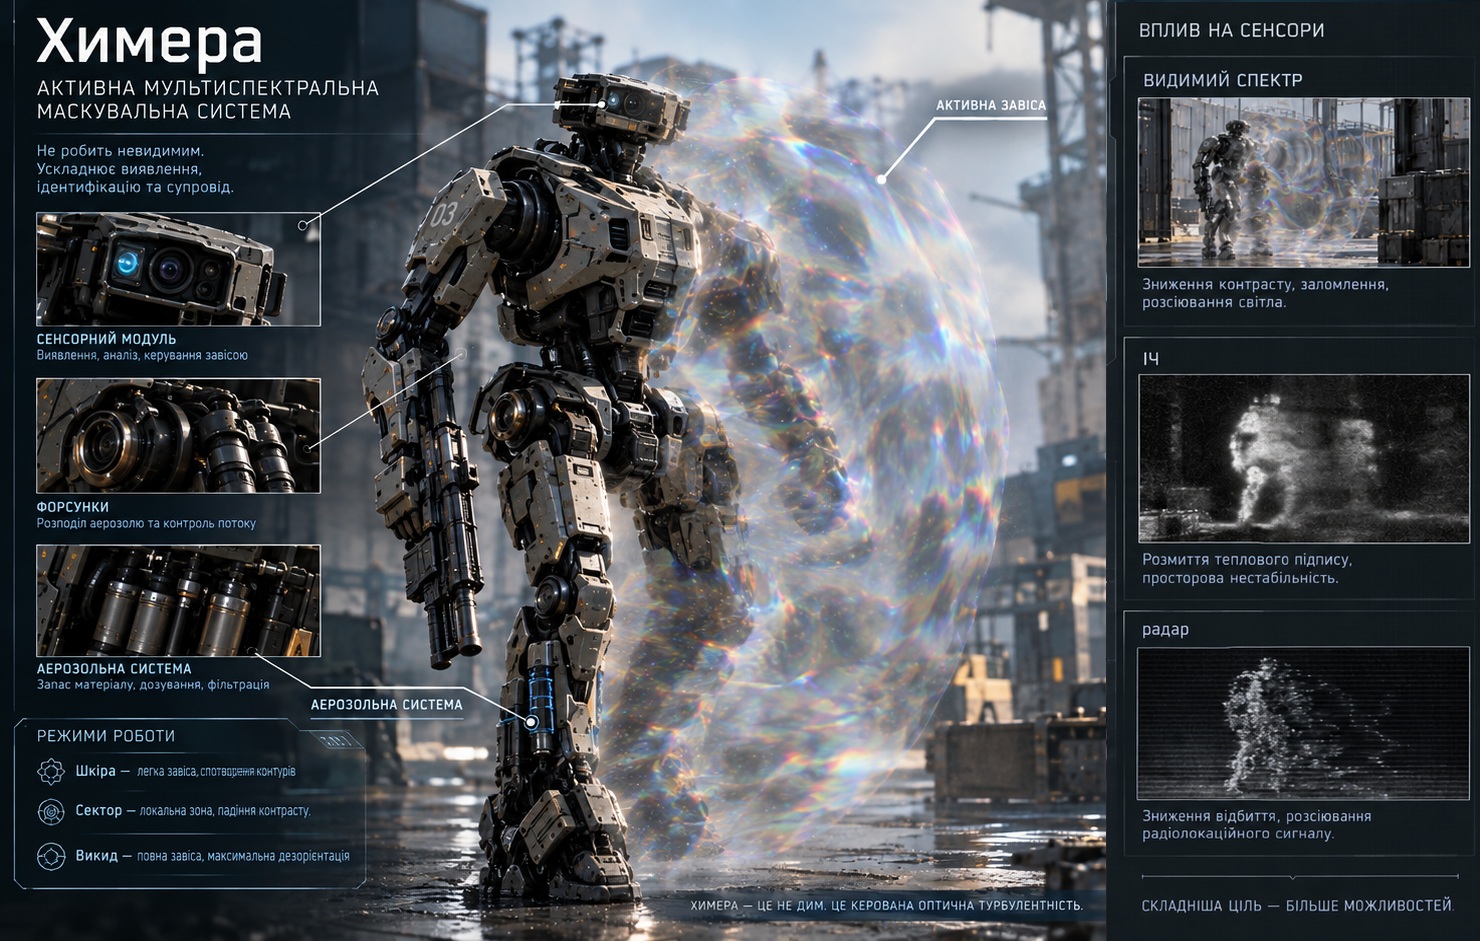
Автор вихідної концепції системи «Химера»: Володимир Кухаренко, «Характерники».
Читати «Характерники» на Booknet ↗
Інженерний розбір і hard-SF реконструкція: Максим Тютюнников.
У фантастиці активне маскування часто зводиться до простої ідеї: машина вмикає систему — і зникає.
Для hard SF це не дуже цікаво.
Якщо бойова машина перебуває в атмосфері, рухається, гріється, створює вихлоп, турбулентність, шум, відбиває світло і радіохвилі, то «прибрати сигнатуру» одразу в усіх діапазонах майже неможливо.
Але є інша задача.
Зробити так, щоб противник бачив не чітку бойову машину з точними координатами, а велику нестабільну область, усередині якої важко визначити контур, центр, орієнтацію, тип цілі й точку для наведення.
Саме так я б визначив hard-SF версію системи «Химера»:
«Химера» — активна мультиспектральна система маскування, яка створює навколо або перед бойовою машиною керовану оптично активну аерозольну область. У видимому діапазоні вона не обов’язково виглядає як дим: частинки розсіюють і частково поглинають світло, а неоднорідності середовища змінюють проходження променів, через що падає контраст, плавають краї й викривляється фон. У тепловому та частково радіолокаційному діапазонах інші компоненти суміші розмазують або зміщують сигнатуру. Її задача — не приховати факт присутності машини, а збільшити просторову й класифікаційну невизначеність для сенсорів противника та зривати стабільний трек.
Це важлива різниця.
Якщо противник бачить: «У цьому квадраті щось є», «Химера» вже не приховала присутність.
Але якщо замість координати з похибкою 10 сантиметрів система наведення отримує рухому область 2×3 метри, постійно змінюваний центр сигнатури й суперечливі дані від різних сенсорів — це вже може бути достатньо, щоб зірвати автоматичний постріл або змусити систему перехоплення повторно захоплювати ціль.
Саме тут технологія стає цікавою.
Базовий носій
Щоб не рахувати абстрактну «машину будь-якого розміру», візьмемо умовного гуманоїдного бойового робота.
Гуманоїдна форма не дуже оптимальна для бойового робота, але як зручний масштаб взяти можна.
Орієнтовні параметри:
- висота — близько 2 м;
- маса — 350–500 кг;
- ширина корпусу — 0,7–0,9 м;
- нормальна швидкість руху — 1–2 м/с;
- короткий ривок — 4–5 м/с;
- потужність силової установки під час активного руху — десятки кіловат;
- тепловиділення під навантаженням — одиниці або десятки кіловат залежно від режиму.
Для розрахунків нижче візьмемо умовну машину масою 400 кг.
Саму «Химеру» можна масштабувати й на інший носій — колісну платформу, бойову турель, транспортер або важчого робота. Зміняться розміри завіси, запас аерозолю та енергетика, але принцип залишиться тим самим.
Режими «Химери»
Система не повинна працювати однаково весь час.
Навпаки, її сила саме в тому, що геометрія й оптичні властивості активної області змінюються залежно від задачі.
Режим 1. «Шкіра»
Найтонший і найдешевший режим.
Частинки утримуються дуже близько до корпусу — приблизно в межах 10–40 см. Їхня концентрація невелика: завдання не закрити машину непрозорою хмарою, а знизити локальний контраст і зробити край корпуса нестабільним.
Для спостерігача машина все ще видима. Але її силует ніби дивиться крізь шар гарячого повітря: прямі лінії трохи ламаються, дрібні деталі зникають, межа корпуса плаває від кадру до кадру.
Тут електричне поле найкраще впливає на заряджені частинки, а витрати матеріалу мінімальні.
Переваги:
- малий запас аерозолю;
- відносно легке керування;
- менша чутливість до вітру;
- низька помітність самої роботи системи;
- можна довше підтримувати режим.
Недолік очевидний: геометрія аномалії майже повторює геометрію самої машини.
Противник може не бачити чіткого корпусу, але приблизне положення й розміри цілі йому відомі.
Це режим зниження якості класифікації й точності контуру, а не приховування координат.
Режим 2. «Сектор»
Основний бойовий режим.
Система визначає напрямок найбільш небезпечних сенсорів і створює активну область не навколо всього робота, а між ним і противником.
Умовно:
робот → оптично активна зона → ворожий сенсор
Типова геометрія для нашого 2-метрового робота:
- ширина — 2–3 м;
- висота — 2–3 м;
- товщина активної зони — 0,3–0,8 м;
- відстань від корпусу — 0,5–1,5 м.
У visible це не обов’язково сіра завіса. За нормальної концентрації фон крізь неї видно, але він мерехтить, локально втрачає контраст і трохи зміщується. Край машини то зникає в цьому спотворенні, то з’являється в іншому місці.
У тепловому каналі система намагається не «сховати тепло», а розмазати гарячі зони по більшій області. У радарному — створити складнішу й менш стабільну картину відбиття.
Це різко зменшує витрату матеріалу порівняно з круговим коконом.
І, що важливіше, не засліплює власні сенсори в усіх напрямках.
Режим 3. «Імпульс»
Короткочасний форсований режим.
Тривалість — умовно 3–15 секунд.
Застосування:
- вихід із укриття;
- перетин відкритої ділянки;
- зміна позиції;
- момент після виявлення лазерного або радарного супроводу;
- зрив автоматичного захоплення перед пострілом противника.
У цьому режимі система швидко підвищує концентрацію частинок і навмисно збільшує просторові флуктуації.
Видима зона стає помітнішою: мерехтіння посилюється, контраст усередині падає, а при максимальній потужності опалесцентна область уже може перейти в напівпрозорий obscurant.
Це не проблема. У цей момент задача вже не в тому, щоб приховати сам факт роботи «Химери».
Не: «ми невидимі весь бій».
А: «нам потрібні ще сім секунд, протягом яких противник не матиме fire-control-quality track».
Режим 4. «Викид»
Якщо активну область треба винести далі ніж приблизно 1,5–2 м від корпусу, я б уже не називав її утримуваною.
На такій дистанції «Химера» працює як високорозвинений керований постановник obscurant.
Матеріал викидається вперед, убік або в задану точку.
Електричні поля можуть трохи впливати на розподіл заряджених частинок, але основну форму задають напрямок викиду, повітряні потоки й початкова геометрія аерозолю.
Саме тут система вже може виглядати як димова або молочна завіса: прихованість самої аномалії принесена в жертву максимальному перекриттю сенсорів.
Як вона працює
Не один чарівний пил
Якщо потрібно впливати одразу на кілька спектральних діапазонів, одного універсального матеріалу, швидше за все, недостатньо.
Видиме світло, ближній ІЧ, тепловий ІЧ і міліметрові радіохвилі взаємодіють із частинками по-різному.
Тому «Химера» повинна використовувати композитну суміш.
Умовно:
- дрібні частинки з потрібним показником заломлення для visible/NIR;
- інша фракція або матеріал для теплового ІЧ;
- провідні або спеціально сформовані волокна/частинки для впливу на частину радіолокаційного діапазону;
- допоміжний компонент для зарядження й керування розподілом.
Різні компоненти мають різну масу, по-різному заряджаються, мають різну швидкість осідання, можуть агломерувати й втрачати заряд.
Тобто «Химера» — це не просто бак із пилом.
Це система дозування кількох фракцій.
Оптика: не дим, а зіпсована геометрія
У видимому діапазоні головна мета — не зробити шар непрозорим.
Сильне поглинання створило б темну рухому пляму, яку легко шукати окремим детектором. Тому штатний режим вигідніше будувати переважно на розсіюванні та локальних змінах проходження світла.
Частинки з розміром, співмірним із довжиною хвилі видимого світла, розсіюють його. Це знижує контраст дрібних деталей і змішує світло від корпуса з фоном.
Друга складова — неоднорідність самого шару. Якщо концентрація, температура й склад постійно змінюються, змінюється й локальний показник заломлення. У результаті фон за машиною трохи «пливе», прямі лінії викривляються, а край корпуса зміщується від кадру до кадру.
Візуально це ближче не до клубів диму, а до повітря над гарячим асфальтом, тільки керованого й значно сильнішого.
Для людини це очевидна аномалія.
Для системи наведення проблема інша: де саме зараз проходить фізичний край корпуса, а де — лише спотворене зображення?
Це особливо корисно, якщо «Химера» навмисно не створює стабільний патерн, а змінює просторовий розподіл частинок швидше, ніж алгоритм встигає стабілізувати модель цілі.
Поглинання — допоміжне, не головне
Частина суміші може вибірково поглинати певні ділянки спектра.
Але у visible я б не робив це основним механізмом.
Мета — не намалювати перед роботом чорну або сіру пляму, а зробити зображення менш надійним.
Тому поглинання працює разом із розсіюванням, а максимальна непрозорість залишається для форсованого режиму або «Викиду».
Електростатика не тримає хмару як магніт
Ідея зарядити частинки й «прив’язати» їх електричним полем до робота звучить красиво.
Але тут швидко з’являється фундаментальне обмеження: аеродинамічний опір.
Реальні електродинамічні пастки здатні утримувати заряджені мікрочастинки в повітрі. Але експериментальні роботи показують, що конвективний потік може зірвати частинку з пастки, коли сила опору перевищує електростатичну відновлювальну силу.
Тобто правильна hard-SF інтерпретація така:
електричне поле не «несе хмару за машиною», а лише коригує рух уже випущених заряджених частинок.
Основну роботу роблять:
- геометрія форсунок;
- контрольовані потоки повітря;
- вибір розміру й форми частинок;
- розміщення електродів;
- постійна компенсація за даними сенсорів;
- короткий час використання.
Власні сенсори
Якщо аерозоль погіршує оптичний або тепловий канал противника, він зазвичай заважатиме й власним сенсорам.
Тому кругова щільна завіса — погана ідея.
У «Химери» повинні бути секторні вікна, рознесені сенсори, зовнішні дрони, сенсори в інших діапазонах і короткі часові вікна, коли активна область локально розріджується.
Причому штатний напівпрозорий режим тут вигідніший за дим: свої сенсори можуть продовжувати працювати, хоча й з гіршою якістю, а автоматика знає точну конфігурацію власного поля й може частково компенсувати його спотворення.
Система маскування й система спостереження повинні працювати як єдиний комплекс.
Як це може виглядати в книзі
Епізод 1. Сім секунд
Робот стояв за бетонною стіною старого цеху. До наступного укриття було сорок метрів відкритого простору, а у верхній частині тактичної схеми висів ворожий дрон, який уже двічі пройшов над сектором.
На дисплеї «Химери» з’явився прогноз:
AZ 31°
CROSSING WINDOW: 8.4 s
Перед правою частиною корпуса повітря ледь помітно здригнулося. Диму не було: бетонна стіна за роботом залишалася видимою, але її вертикальний край став нерівним, ніби на нього дивилися крізь сильний потік гарячого повітря.
MIX 4.2 g/s
Робот вийшов із укриття, і для оператора дрона машина не зникла — вона просто перестала мати стабільну форму. На одному кадрі плече ще було на місці, на наступному його край зміщувався на кілька десятків сантиметрів; фон проступав крізь силует, дрібні деталі корпуса розчинялися, а біля ніг бігла хвиля оптичного спотворення.
Тепловий канал теж уже не давав двох чітких гарячих вузлів: замість них з’явилася широка нерівна область, а оптичний трек кілька разів перескочив із корпуса на викривлений край фону.
TRACK CONFIDENCE 0.94 → 0.61 → 0.43
Для спостереження цього ще вистачало, але для автоматичного пострілу — вже ні. Через сім секунд робот сховався за наступною стіною, «Химера» вимкнулася, і спотворення майже одразу розсипалося разом із потоком повітря.
У баку стало на тридцять грамів менше композитного аерозолю.
Саме стільки коштував цей перехід.
Епізод 2. Перехоплення
Сигнал супроводу спалахнув на тактичній схемі саме тоді, коли робот висунувся з-за уламків стіни. Праворуч, за двісті метрів, між двома корпусами вже стояла ворожа машина з розгорнутим бойовим модулем.
FIRE CONTROL LOCK
«Химера» ввімкнулася автоматично й сформувала вузький сектор праворуч. Форсунки дали короткий викид, вентилятори розтягнули його по фронту, а поле почало підправляти дрібну фракцію так, щоб активна зона лишалася між роботом і ворожими сенсорами.
На око зміни були майже непомітні: фон за правим плечем поплив, край корпуса на мить роздвоївся, а прямі лінії будівлі позаду зламалися на кілька рухомих сегментів. У тепловому каналі один гарячий максимум розтягнувся в три зміщені плями, радарний центр відбиття поповз убік — і перший ворожий постріл пройшов правіше.
Робот уже рухався. Він зробив два кроки вперед, різко змістився ліворуч, а «Химера» перебудувала сектор разом із ним. Для чужої автоматики ціль увесь час залишалася в полі зору, але її геометричний центр не встигав збігатися з реальним положенням корпуса.
Цього вистачило. Робот вискочив до краю дороги, на частку секунди відкрив перед власною оптикою сенсорне вікно й одразу дав два постріли. Перший ударив у передню частину ворожої машини, другий — у вузол приводу. Та просіла на один борт і завмерла.
Лише після цього «Химера» скинула потужність.
OBSCURANT USED: 96 g
Чотири цілих вісім десятих секунди — небагато, якщо дивитися на годинник. У бою цього вистачило, щоб противник увесь час бачив ціль перед собою, але так і не отримав нормальної точки для пострілу.
Епізод 3. Через двір
Вони зайшли в промзону під вечір. Попереду лежав широкий двір між складами — майже сто метрів відкритого бетону, а на протилежному боці працювали щонайменше два сенсорні пости й автоматична турель. Обхід забирав близько двадцяти хвилин, тому командир проклав маршрут прямо через центр.
— «Химера». Сектор уперед. Дрони — по флангах.
Три машини вийшли одночасно. Перед кожною повітря почало ледь помітно тремтіти; окремо ефект майже не кидався в очі, але за кілька секунд три активні області перекрилися й утворили перед групою суцільну зону спотворення. Склад за ними залишався видимим, проте його ворота розтягувалися, вертикальні балки ламалися, а силуети роботів то проступали, то змішувалися з фоном.
Турель відкрила вогонь. Перша черга пройшла між лівою й середньою машинами, друга лягла позаду. Система наведення бачила рух, але щоразу перебудовувала модель цілі: один робот на мить ставав двома, два зливалися в одну широку сигнатуру, а геометричний центр групи гуляв майже на метр.
Група не зупинилася. Ліва машина підняла свій сектор вище й зіпсувала оптичний канал сенсора на даху; права змістила активну область убік, і під її прикриттям від корпуса відокремився малий дрон, який одразу пішов уздовж стіни.
Через три секунди турель втратила один канал спостереження, через п’ять — другий. На восьмій секунді дрон уже висів збоку від позиції й давав точні координати.
Середня машина лише трохи пригальмувала, щоб стабілізувати зброю, і зробила один постріл. Турель сіпнулася й замовкла.
Решту двору три роботи перетнули вже без вогню по собі. Біля протилежної стіни «Химери» вимкнулися майже одночасно; ще секунду повітря мерехтіло, після чого ворота складу за ними знову стали прямими.
Сто метрів відкритого простору вони пройшли за двадцять дві секунди — без втрат. Противник бачив їх майже весь цей час, але так і не зміг отримати чистий трек хоча б по одній машині.
Кількісна модель
Усі числа нижче — звісно не характеристики реальної системи й не зафіксований канон. Це модельні значення, щоб перевірити порядок величин які можна рухати за потреби.
Геометрія секторної завіси
Візьмемо:
- ширина — 2,5 м;
- висота — 2,5 м;
- площа — 6,25 м²;
- товщина активної області — 0,5 м.
Об’єм:
V ≈ 3,1 м³
Ми не заповнюємо димом будівлю.
У штатному режимі ми навіть не робимо область непрозорою: підтримуємо локальний напівпрозорий шар перед машиною, достатньо щільний, щоб знизити контраст і зіпсувати стабільну геометрію зображення.
Скільки матеріалу одночасно знаходиться в завісі?
Для грубої оцінки зручно використовувати масовий коефіцієнт екстинкції — MEC.
Якщо для модельної оцінки взяти:
MEC ≈ 7 м²/г
і використати закон Бугера—Ламберта:
T = exp(-MEC · σ)
де T — частка випромінювання, що пройшла, а σ — поверхнева густина матеріалу, г/м², то для 80% ослаблення, тобто T = 0,2:
σ ≈ 0,23 г/м²
Для площі 6,25 м² це всього:
≈ 1,4 г ідеально розподіленого матеріалу.
Але реальна система не матиме ідеально однакової концентрації, одного спектрального діапазону, нульових втрат і ідеально рівної площини.
Тому для мультиспектральної «Химери» логічно закласти великий запас:
20–50 г частинок одночасно перебувають у робочій зоні.
Для подальших оцінок візьмемо:
30 г активної маси.
Що означає «ККД 80–90%»
Тут це не енергетичний ККД, а частка робочої маси, яка після одного характерного циклу все ще залишається в корисній зоні або повертається туди керуванням потоками.
Візьмемо умовний цикл близько однієї секунди.
Якщо в зоні 30 г суміші:
- 90% утримання → втрата 3 г/с;
- 85% утримання → 4,5 г/с;
- 80% утримання → 6 г/с.
Навіть за фантастично хорошого утримання матеріал усе одно витрачається.
Запас аерозолю
Нехай робот несе:
5 кг робочої суміші.
| Утримання | Втрата | 5 кг вистачить приблизно на |
|---|---|---|
| 90% | 3 г/с | 28 хв |
| 85% | 4,5 г/с | 19 хв |
| 80% | 6 г/с | 14 хв |
| 60% | 12 г/с | 7 хв |
Якщо типовий бойовий імпульс триває 10 секунд, то при 85% утримання він коштує приблизно:
45 г суміші.
Для канону я б заклав порядок: десятки коротких бойових застосувань із одного 3–8 кг контейнера.
Чому рух усе псує
Найважливіша величина — не швидкість робота сама по собі.
Це швидкість повітря відносно завіси.
У першому наближенні:
Vrelative = Vrobot + Vwind
як векторна сума.
Тому робот, що стоїть у боковому вітрі 5 м/с, може мати гірші умови, ніж робот, який рухається 2 м/с у тихому повітрі.
Електростатична межа
Для оцінки візьмемо сферичну частинку розміром порядку 10 мкм.
Електричне поле діє через силу:
F = qE
Для модельного заряду порядку 10⁻¹⁵ Кл груба оцінка дає:
| Швидкість потоку | Потрібне поле для компенсації drag |
|---|---|
| 0,5 м/с | ~0,9 МВ/м |
| 1 м/с | ~1,9 МВ/м |
| 2 м/с | ~4 МВ/м |
| 5 м/с | >10 МВ/м |
Ці числа показують порядок проблеми.
У звичайному повітрі поля порядку кількох мегавольт на метр уже наближаються до області електричного пробою, коронного розряду й інших небажаних ефектів.
Отже:
електростатика не може бути головним способом тягнути хмару за швидким роботом.
Вона може зміщувати дрібні частинки, уповільнювати їхній вихід, створювати градієнти концентрації й допомагати рециркуляції біля корпусу.
Але при швидкому русі вирішальними стають аеродинаміка й постійна подача нового матеріалу.
Робочий envelope
Для фантастичної технології високого рівня я б заклав:
0–0,5 м/с relative flow
Утримання: 90–95%
1–2 м/с
Утримання: 80–90%
Саме під це проєктується «Химера».
3–5 м/с
Утримання: 50–70%
Витрата матеріалу різко росте.
5–8+ м/с
Постійний локальний шар стає сумнівним.
Краще переходити на короткий імпульс, викид завіси вперед або звичайний obscurant screen.
Енергетика
Сама маса частинок невелика.
Енергетичне навантаження створює інфраструктура.
Для 400-кг машини я б заклав модельно:
| Підсистема | Потужність |
|---|---|
| Високовольтна система | 0,2–0,8 кВт |
| Дозування/диспергування | 0,2–0,5 кВт |
| Керовані повітряні потоки | 0,5–2 кВт |
| Сенсори та обчислення | 0,2–0,5 кВт |
Разом:
приблизно 1–4 кВт у штатному режимі.
Короткий форсований режим:
5–8 кВт.
Для бойової машини масою 400 кг це не виглядає головною проблемою.
Тепло
Припустимо, робот під навантаженням має:
5–10 кВт теплових втрат.
За одну хвилину це:
- при 5 кВт — 300 кДж;
- при 10 кВт — 600 кДж.
Якщо аерозоль просто поглинає все це тепло, він сам дуже швидко стане тепловою сигнатурою.
Тому правильна архітектура:
- переважно розсіювати й просторово розмазувати IR;
- частину тепла тимчасово накопичувати в самій машині;
- зменшувати зовнішній тепловий скид у момент роботи «Химери»;
- після завершення режиму скидати накопичене тепло.
Наприклад, 10 кг матеріалу з теплоємністю приблизно як у води при допустимому нагріванні на 15 °C можуть прийняти близько:
630 кДж.
Тобто система буквально бере теплову сигнатуру в борг.
Чому постійний кокон програє
Повна кругова активна область має чотири проблеми:
- більша витрата;
- гірша аеродинаміка;
- власні сенсори теж сліпнуть;
- велика симетрична аномалія сама стає сигнатурою.
Тому секторний режим має бути штатним, а круговий кокон — лише аварійним або короткочасним.
Машинний зір проти «Химери»
Для противників близького технологічного рівня концепція «машина шукає контур, а людина бачить аномалію» довго не проживе.
Алгоритми можуть шукати рух, temporal consistency, optical flow, відмінності текстури й слабкі статистичні аномалії.
Після перших зустрічей із «Химерою» противник створить окремий клас:
ACTIVE OBSCURANT / CHIMERA-LIKE SIGNATURE
Тобто сама оптична аномалія почне означати: «за нею або в ній є щось важливе».
Отже, технологія не повинна спиратися на дурний AI.
Її задача — зберегти аномалію, але погіршити точність оцінки положення та типу цілі.
Що саме виграє «Химера»
Виявлення
«Там щось є».
Проти цього «Химера» слабка.
Класифікація
«Це такий-то тип бойової машини».
Тут вона може серйозно заважати.
Супровід
«Центр цілі зараз ось тут, швидкість така, вектор такий».
Тут ефект сильніший.
Наведення
«Я знаю точку достатньо точно, щоб уразити саме корпус або вразливий вузол».
Оце головна ціль.
Найбільш чесне визначення «Химери»:
не stealth, а track degradation / track denial.
Дистанція від корпуса
0,1–0,4 м — «шкіра»
Найкраще електричне керування.
Малі втрати.
Але мало просторової невизначеності.
0,5–1,5 м — «сектор»
Оптимальний компроміс.
2–3+ м
Це вже не утримувана завіса, а контрольований викид obscurant.
Маса системи
Для робота масою близько 400 кг можна модельно закласти:
- баки/касети суміші — 3–8 кг;
- форсунки, канали, клапани — кілька кг;
- компресори/вентилятори — кілька кг;
- високовольтна частина й електроди — кілька кг;
- сенсори та керування — кілька кг;
- корпус, трубопроводи, резервування.
У сумі:
приблизно 15–30 кг обладнання без запасу аерозолю.
Разом із 5 кг суміші:
20–35 кг.
Для 400-кг бойової машини це близько 5–9% її маси.
Якою виходить «Химера»
Носій: бойова машина 350–500 кг.
Маса системи: 15–30 кг плюс 3–8 кг робочої суміші.
Типова робоча зона: 2–4 м³.
Дистанція контрольованої завіси: приблизно 0,3–1,5 м від корпусу.
Робоча потужність: 1–4 кВт.
Форсований режим: 5–8 кВт.
Активна маса в зоні: приблизно 20–50 г; у штатному visible-режимі шар залишається напівпрозорим, а не димовим.
Утримання при добрих умовах: 80–90%, у найкращому режимі до ~95%.
Витрата: одиниці грамів за секунду в нормальному режимі; десятки грамів за секунду при сильному вітрі або форсованому русі.
Запас: 3–8 кг суміші.
Типовий імпульс: 5–15 секунд.
Ресурс: десятки коротких бойових застосувань.
Головний ворог: відносний потік повітря.
Другий ворог: накопичення тепла.
Третій ворог: навчений детектор противника, який уже знає сигнатуру самої «Химери».
І що в результаті?
Початкова ідея виглядає як фантастичне активне маскування: робот огортає себе хмарою частинок, сенсори губляться, машина підкрадається непоміченою.
У hard-SF версії я б відмовився саме від образу димового кокона. У штатному режимі «Химера» майже прозора: вона не закриває машину, а псує геометрію її зображення через розсіювання, часткове поглинання й неоднорідності проходження світла.
Це все одно створює аномалію, і машинний зір навчиться її знаходити. Рух і вітер усе одно зносять частинки.
Ще гірше повний кокон засліпить власну машину.
Але якщо трохи змінити постановку задачі, технологія стає значно цікавішою.
Не:
зробити машину невидимою.
А:
перетворити компактну точну сигнатуру на більшу, напівпрозору, геометрично нестабільну й менш придатну для наведення область.
Тоді природно виникають обмежений боєкомплект аерозолю, секторне застосування, короткі імпульси, залежність від вітру, конфлікт із власними сенсорами, накопичення тепла, демаскування самим фактом роботи системи й технологічна гонка між «Химерою» та алгоритмами її розпізнавання.
І найкраще тут те, що система не виграє бій сама але вона може дати п’ять секунд.
Також може збільшити помилку наведення з двадцяти сантиметрів до метра або може змусити автоматичну систему перехоплення повторно захопити ціль.
Але за ці секунди машина повинна щось зробити: переміститися, сховатися, вистрілити, змінити сектор або передати ціль іншому юніту.
Саме в цей момент технологія перестає бути чарівною кнопкою й починає створювати сюжет.
Орієнтири й джерела
- Aardahl C. L. та ін. Electrodynamic Trapping of Aerocolloidal Particles: Experimental and Theoretical Trapping Limits. Journal of Colloid and Interface Science, 1997. Робота показує, що аеродинамічний drag може дестабілізувати електродинамічно утримувану частинку, коли перевищує електростатичну відновлювальну силу.
- U.S. EPA — Electrostatic Precipitators. Реальні промислові системи заряджають аерозольні частинки й керують їхнім рухом електричним полем; у контрольованому потоці ефективність збору може перевищувати 99%.
- U.S. Army / DEVCOM obscurants research. Відкриті матеріали описують спеціалізовані obscurant-матеріали для visible, infrared та в окремих програмах millimeter-wave діапазонів.
- U.S. Army — New Obscurants Hold Potential for Blocking Infrared Sensors.
- U.S. Army — ECBC Develops the U.S. Army’s First Bispectral Obscurants Grenade.
- U.S. Army Research Laboratory — Researchers improve smokes, obscurants technology.
Усі конкретні розміри завіси, маси, витрати, ККД утримання, потужності та характеристики робота в тексті вище — модельні числа для hard-SF перевірки концепції, а не характеристики реальної бойової системи.
HARD SF УКРАЇНСЬКОЮ
Обговорити й читати далі
У Telegram — «Перевірка на твердість», інженерні розбори, книги й нові статті. А роман «Право на вихід» можна почати читати безкоштовно.